
#01 Úvod do programovania robotov
Programovanie robotov - využitie potenciálu robota na maximum
Príklad úlohy robota
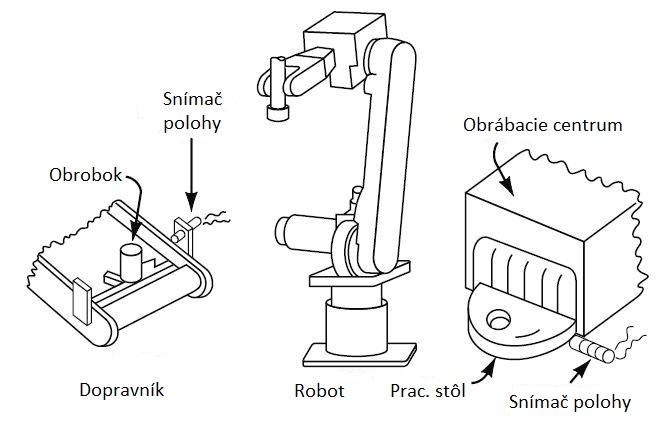
- Kedy má odobrať obrobok z dopravníka
- Dráhu, ktorou sa dostane do polohy pre odobratie obrobku
- Kedy má otvoriť/zavrieť čeľuste efektora
- Dráhu, ktorou sa dostane do polohy pre uloženie obrobku do obrábacieho centra
Základné prvky programu
Dráha: Pohybové inštrukcie:Input/Output (I/O) inštrukcie: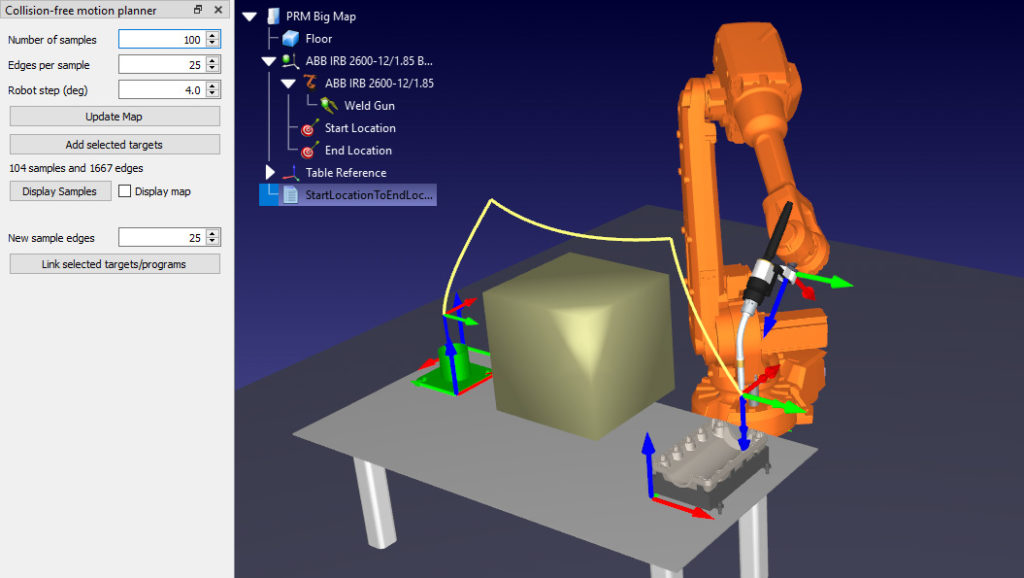
Ako robota naprogramovať?
pracovný čas cykluAKO Zdroje: Programmable automation technologies. Why is motion planning a big trend right now.https://robodk.com/blog/motion-planning-trend/Autor: Jakub Michalčík | Daily Automation