
#03 Pracovné charakteristiky


Poprední svetoví výrobcovia priemyselných robotov z pracovných charakteristík popísaných normou (STN ISO 9283, 1998) uvádzajú v technickej dokumentácii k robotom len opakovateľnosť polohovania RP. Taktiež informujú o možnosti aplikácie, nosnosti, tvare a veľkosti pracovného priestoru, či rozsahu ulov natočenia a rýchlostiach jednotlivých osí konkrétneho typu robota. U výrobcov robotov, ktorí sa zameriavajú len na určité špecifické aplikácie robotov, napr. len pre oblasť zvárania, je predpoklad, že uvedú v technickej dokumentácii viaceré z pracovných charakteristík, ktoré súvisia s aplikáciou, pre ktorú bol robot navrhnutý.
V každom prípade pracovné charakteristiky umožňujú podrobnejší pohľad na vlastnosti robota, ovplyvňujúce jeho prácu v konkrétnej aplikácii.

Význam uvedených pracovných charakteristík sa líši podľa aplikácie, ktorú konkrétny robot vykonáva. Napr. pre robot vykonávajúci aplikáciu lakovania v automobilovom priemysle budú najdôležitejšie pracovné charakteristiky súvisieť s dráhovou presnosťou a rýchlosťou. Norma (STN ISO 9283, 1998) okrem špecifikácie jednotlivých pracovných charakteristík a spôsobu ich merania odporúča aj výber tých najdôležitejších, na základe niekoľkých typických aplikácii robota.
Čo nám hovorí prax?
- menovitá nosnosť
- menovité prídavné zaťaženie ramena
- maximálny dosah / príp. zdvih v ose Z
- počet os/ počet stupňov voľnosti
- presnosť opakovania polohy
- montážna poloha
- rozsah jednotlivých osí (pr: A1 - A6 v prípade 6 osého robota)
- rýchlosť jednotlivých osí pri menovitej nosnosti
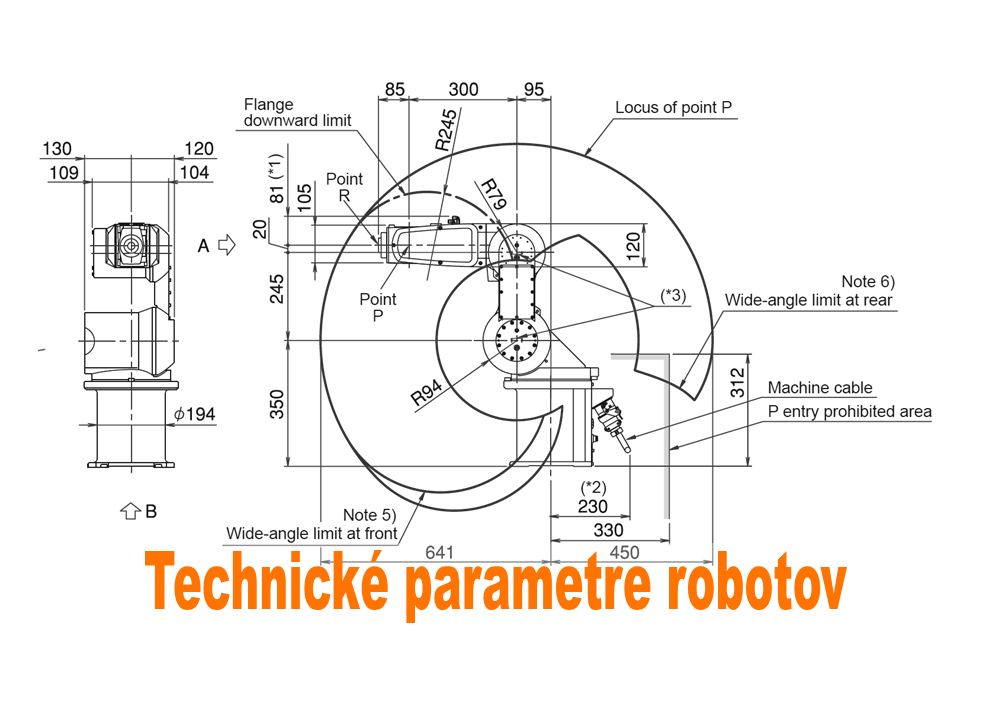
Na nasledujúcich obrázkoch si môžete pozrieť príklad charakteristík z katalógového listu priemyselného robota od spoločnosti Mitsubishi (r. 2016). Na prvom z nich môžeme pozorovať základné údaje, pričom na druhom obrázku je graficky znázornený pracovný priestor a rozmery robota. Na základe uvedených parametrov dokážu technický inžinieri vybrať vhodného robota a navrhnúť vlastné robotické pracovisko. (pre zväčšenie klikni na obrázky)

 Návrh pracoviska pre meranie pracovných charakteristík priemyselného robota FANUC LR Mate 200iC